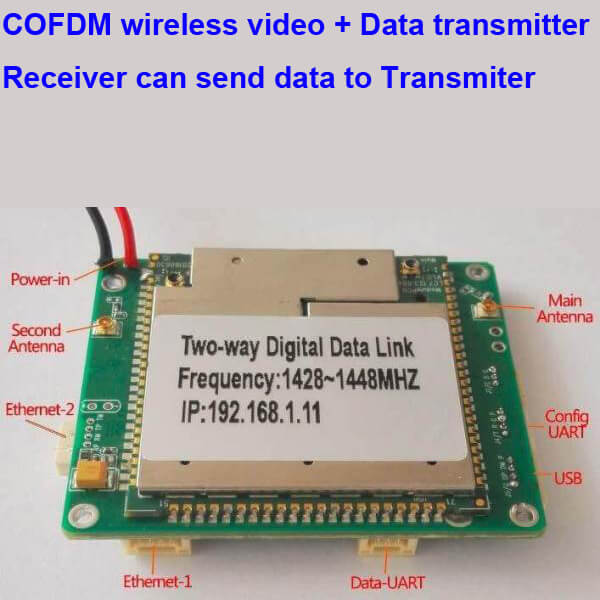
無人機視訊資料發射器和接收器中的雙向數位資料鏈路是指允許資料傳輸的雙向通訊系統 (例如, 現場視訊直播) 從無人機到地面站和命令/控制訊號 (例如, 試辦投入, 遙測請求) 從地面站返回無人機. 這種即時互動確保無人機和操作員之間的無縫協調, 啟用遠端控制等進階功能, 遙測回饋, 和自適應視訊串流.
關鍵零件 & 工作流程
下行 (無人機 → 地面):
視訊傳輸: 編碼 HD/4K 視訊串流 (H.264/H.265) 從無人機的相機.
遙測數據: GPS座標, 電池狀態, 高度, 速度, 和感測器讀數.
上行鏈路 (地面 → 無人機):
控制命令: 飛行員輸入 (風門, 偏航, 瀝青, 卷).
配置訊號: 調整相機設定 (飛漲, 重點), 飛航模式, 或遺失資料包的重傳請求.
技術特點
方面描述
調製正交頻分複用 (正交頻分複用) 抗干擾和高頻寬.
頻段 2.4 百萬赫, 5.8 百萬赫 (消費級無人機); 900 兆赫茲, 1.3 百萬赫 (遠端 FPV 系統).
延遲 <30 即時 FPV 賽車毫秒; <100 用於商用無人機的 ms.
糾錯LDPC (低密度奇偶校驗) 或前向糾錯 (前向糾錯) 為了可靠性.
加密 AES-256 以防止劫持或資料攔截.
應用領域
FPV 競速無人機:
飛行員接收超低延遲視頻,同時發送控制命令以進行瞬間機動.
工業檢驗:
操作員在接收 4K 熱/光訊號的同時即時調整攝影機角度.
自主無人機:
地面站發送更新的飛行路徑, 無人機傳輸障礙物偵測數據.
優勢對比. 單向連結
閉環控制: 立即糾錯 (例如, 重新傳送遺失的視訊資料包).
自適應位元率: 根據訊號強度調整視訊質量 (例如, 弱訊號區域的延遲更低).
遙測集成: 監控電池壽命, 訊號健康, 和環境資料同步.
例子: DJI O3 傳輸系統
下行: 1080p@60fps 視頻 10 公里範圍.
上行鏈路: 控制訊號 + 雙頻自動切換 (2.4/5.8 百萬赫).
延遲: 120 多發性硬化症 (普通模式) 或者 40 多發性硬化症 (第一視角模式).
挑戰
頻寬權衡: 優先考慮影片與. 在有限頻譜下控制數據.
幹擾緩解: 動態跳頻 (例如, 在擁擠的 5.8 GHz 頻段).
耗電量: 平衡傳輸功率與無人機電池壽命.
對於特殊用例 (例如, 軍用無人機), 雙向鏈路還可以支援加密任務更新或群協調協議.
正交頻分複用