UAV andmesidesüsteemi ülevaade
The UAV andmesidesüsteem on loodud töökindlust võimaldama, reaalajas suhtlus, kontrolli, ja mitme mehitamata õhusõiduki jälgimine (UAV-d). Süsteem koosneb neljast UAV-st, igaüks varustatud a Datalinki õhuüksus, a Lennujuhtimisarvuti (FCC, nt., VALE V5+), ja kaamera/otsija, samuti a Andmesideühenduse maapealne seade ühendatud a Maapealne juhtimisjaam (GCS).
Põhifunktsioonid
- Seadistamine: 1 Maapealne üksus suhtleb 4 Õhuüksused punkt-mitmepunkt kahesuunalise lingi kaudu (Ethernet + UART).
- Vahemik & Esitus: ≥ 80 km nähtavus koos tugevate video- ja telemeetrialinkidega, toetab 1080p videot 30 fps ja telemeetria/juhtimisandmed kiirusega kuni 921600 bps.
- Liidesed: Õhuüksused pakuvad 1 UART port FCC telemeetria ja 1 Etherneti port kaamera andmete jaoks. Maapealne üksus koondab need vood ja esitab GCS-ile ühe UART-i ja Etherneti liidese.
- Kaabel & Juhtmed: Otsesed TTL UART-ühendused vähendavad latentsust ja keerukust. Etherneti kaablid toetavad standardseid Cat5e/Cat6 ühendusi koos varjestusega EMI kaitseks.
- Töökindlus & Latentsus: Biti veamäär < 8×10⁻⁸, andmete viivitus < 1 ms, paketi kadu < 1%, koos FEC-ga, CRC, ja ARQ mehhanismid pideva töö tagamiseks.
- Süsteemi paindlikkus: Iga andmevoog on märgistatud kordumatu linnu ID-ga, mis võimaldab GCS-il tuvastada ja hallata üksikuid UAV-sid. Süsteem jätkab tööd isegi siis, kui ühel või mitmel mehitamata õhusõidukil ühendus ajutiselt katkeb.
See andmesidesüsteem tagab UAV-de vahelise sujuva integreerimise, kaamerad, ja maapealne juhtimine, pakkudes kerget, suure jõudlusega lahendus reaalajas mitme drooniga operatsioonideks.
Andmeside nõude dokumendid
Süsteem koosneb kuueteistkümnest õhus olevast Datalink Air üksusest (üks linnu kohta), üks andmesideühenduse maapealne seade, ja maapealne juhtimisjaam (GCS). Eesmärk on määrata liidesed, kaabli pikkused, sadamate arv, ja vastuvõtutestid, et tarnijate tarnitud üksused töötaksid koos olemasoleva FCC-ga (lennujuhtimise arvuti), kaamerad (otsijad), ja GCS.
A vahelise andmeside loomiseks on vaja terviklikku lahendust jahvatatud jaam ja 4 UAV õhk ühikut. Süsteem peaks võimaldama usaldusväärset sidet, kontrolli, ja kõigi UAV-de samaaegne jälgimine. Üksikasjalikud tehnilised nõuded on toodud allpool.
Ülevaade:
- Seadistamine: 1 × Maapealne juhtseade (GCU) suhtlemisel 4 × Õhuühikud (välja)
- Kommunikatsiooni tüüp: Punkt-mitmepunkt kahesuunaline link (Ethernet + UART)
- Vahemik: ≥ 80 km vaatevälja (LOS)
- Tegevusbänd: 1.4GHz(L-bänd)
- Modulatsiooniskeem: TDD-OFDM / QPSK / 16-QAM
- Võimsusnõue: tööpinge (12V), Praegune lävi (≤2A)
- Temperatuurivahemik: -20°C kuni 75 °C
Andmeedastus ja ribalaius:
| Parameeter | Nõue | Märkmed |
| Video andmeedastuskiirus (otsija kohta) | 5 – 9 Mbps | 1080p @ 30 fps H.264/265 tihendus |
| Telemeetria + Kontrolli (FCC kohta) | 200 – 300 kbps | UART-põhised kahesuunalised juhtimisandmed |
| Video koondläbilaskvus (4 välja) | 24 – 36 Mbps | Kombineeritud video üleslink |
| Kogu telemeetria/juhtimine | 1 Mbps | Videoga võrreldes tühine |
| Kokku nõutav üleslingi ribalaius | ≥ 36 Mbps | Koos 20% FEC + üldkulud ≈ 42 Mbps |
Latentsus- ja kvaliteedinõuded:
| Parameeter | Nõue | Märkmed |
| Biti veamäär | < 8×10⁻⁸ | Maksimaalses vahemikus |
| Andmete viivitus | < 1ms | Vajalik reaalajas otsimise ja andmeedastuse jaoks |
| Paketi kadu | < 1% | Koos FEC-ga + ARQ mehhanismid |
| Veaparandus | FEC + CRC + ARQ | Telemeetria töökindluse jaoks kohustuslik |
Lingi eelarve & RF parameetrid:
| Parameeter | Sihtmärk Väärtus | Märkmed |
| Edasta võimsust (Õhuüksus) | 4 – 5 W | – |
| Edasta võimsust (Maapealne üksus) | 4 – 5 W | – |
| Antenni võimendus (Õhuüksus) | >3dB | Antenni muster: Isotroopne |
| Antenni võimendus (Maapealne üksus) | 12 – 18 dB | Suunatud antenn |
| Vastuvõtja tundlikkus | –103 dBm @ 10 MHz | 10⁻⁵ BER jaoks |
| Lingi veeris @ 80 km | > 10 dB | Tagab tugeva video + andmeside |
MÄRKUS:
- CUAV V5+ lennukontrolleri ja väliste välisseadmete sujuvaks integreerimiseks, on oluline, et UART kangas säilitaks a otsene ja lihtne juhtmestiku struktuur. Täpsemalt, UART-pordist lähtuv kangastelg peaks olema konstrueeritud a ühe sirge ühendus ilma täiendavaid muundureid või vaheplaate kasutamata. See vähendab võimalikke tõrkepunkte, vähendab latentsust, ning tagab kerge ja usaldusväärse juhtmestiku arhitektuuri.
- Lisaks, kangastelg peab töötama Transistor-Transistor Logic'il (TTL) pingetasemed, kuna V5+ lennujuht suhtleb TTL UART kaudu. Igasugune kõrvalekalle TTL-ist (näiteks RS-232 või RS-485 tasemed) vajaks väliseid tasemelüliteid või muundureid, mis on vastuolus otsese kangastelje nõudega. Järgides TTL standardeid, signaali ühilduvus säilib, tagamine:
- Otsene side V5+ ja ühendatud moodulite vahel.
- Vähendab riistvara keerukust, kõrvaldades muundurid või tõlkijad.
- Väiksem kaal ja parem töökindlus, kuna signaaliteel osaleb vähem komponente.
- Parem signaali terviklikkus, kuna täiendavad konversioonietapid võivad tekitada müra või ajastuse ebakõlasid.
- Lisaks, kangastelg peab töötama Transistor-Transistor Logic'il (TTL) pingetasemed, kuna V5+ lennujuht suhtleb TTL UART kaudu. Igasugune kõrvalekalle TTL-ist (näiteks RS-232 või RS-485 tasemed) vajaks väliseid tasemelüliteid või muundureid, mis on vastuolus otsese kangastelje nõudega. Järgides TTL standardeid, signaali ühilduvus säilib, tagamine:
Kokkuvõtteks,kudumismasina konstruktsioon peaks rangelt tagama sirge UART-juhtmestiku, mis töötab TTL-pingel,ühtlustub CUAV V5+ elektriliste spetsifikatsioonidega ja tagab optimaalse jõudluse õhusõidukites.
Süsteemi ülevaade:
Kõrgetasemeline süsteemi kirjeldus:
- Neli UAV-d, igaüks varustatud:
- 1 × Datalink Air Unit
- 1 × FCC (Lennujuhtimisarvuti, nt., VALE V5+)
- 1 × Otsija / Kaamera
- 1 × Datalink Ground Unit ühendatud maapealse juhtimisjaamaga (GCS).
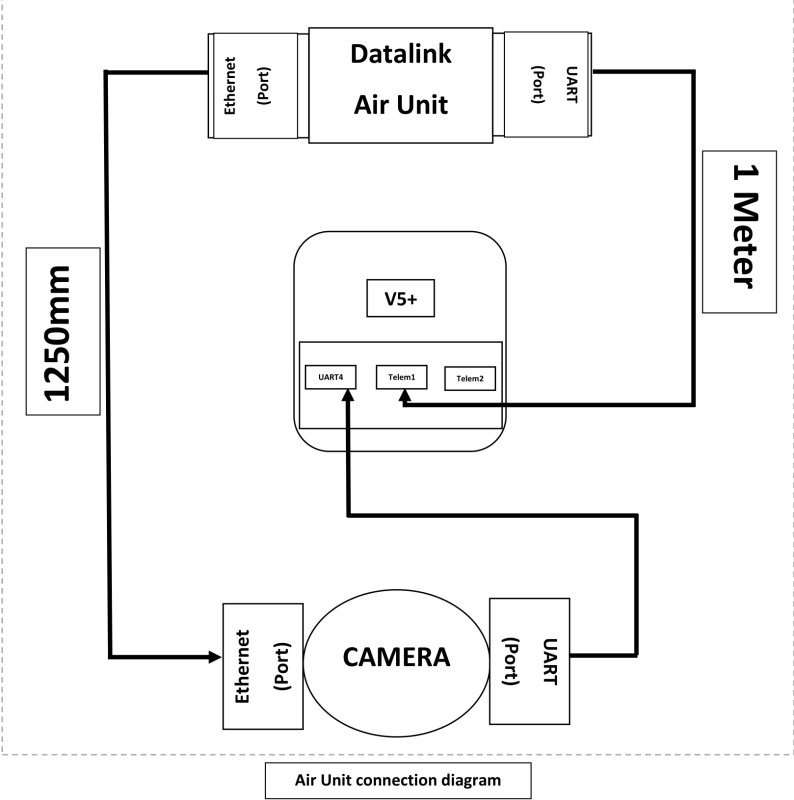
Andmevoog (ülevaadet): Iga kaamera video- ja anduriandmed edastatakse kaamera Etherneti pordi kaudu sellega seotud Datalink Air Unitile. Telemeetria- ja juhtimisandmed FCC ja õhuüksuse vahel edastatakse UART-lingi kaudu. Andmeühenduse õhuüksus edastab need vood andmelingi kaudu maapealsele seadmele; maapealne üksus demultipleksib vood ja esitab need GCS-ile ühe Etherneti voona (kaamera video ja andmed) ja üks seeria (UART/USB) telemeetria voog.
Nõuded õhuüksusele:
Iga andmelingi õhuüksus (üks UAV kohta) peab vastama järgmistele kohustuslikele nõuetele:
1. Liidesed & Sadamad (miinimum):
- 1 × UART-port (miinimum). Seda porti kasutatakse telemeetria/juhtimisühenduse loomiseks FCC-ga (telemeetria pordid Telem1 / Telem2 FCC-s).
- 1 × Etherneti port (miinimum). Seda porti kasutatakse kaamera/otsija Etherneti andmete vastuvõtmiseks.
2. Kaabli ühenduvus (tarnitakse koos AirUnitiga):
- 1 × UART kaabel (esmane) - pikkus: 1.0 m (±5%). Kaabel peab kandma TX-i, RX, GND ja VCC. Kaabel peab olema otsas, et see ühtiks Datalink UART-pistikuga ühes otsas ja FCC telemeetriapistikuga teises otsas.
- 1 × Etherneti kaabel (esmane) - pikkus: 1.0 m (±5%). Kaabel peab olema standardne varjestatud Cat5e või Cat6 patchkaabel RJ45 pistikutega.
- 2 × varukomplektid (õhuühiku kohta) — st., iga õhuseadmega peab kaasas olema kaks täiendavat UART-kaablit ja kaks täiendavat Etherneti kaablit (kogu tarnitud ühiku kohta = 3 UART kaablid, 3 Etherneti kaablid).
3. Mehaaniline & Füüsiline:
- Kaablid peavad olema värvikoodiga (soovitatav) ja neil on selged suunamärgised, kui tihvtid ei ole sümmeetrilised.
4. Elektriline / Protokoll:
UART: Toetage tavalisi andmeedastuskiirusi kuni vähemalt 921600 bps. Pakkuge kasutajat- konfigureeritavad UART parameetrid.
Ethernet: Toetage vähemalt 100 Mbps töö (Eelistatakse gigabitist). Toetage levinud transpordiprotokolle (UDP, RTSP video jaoks ja UDP juhtimiseks) — konkreetse protokolli valik peab olema konfigureeritav.
Nõuded maapealsele seadmele:
Maapealne üksus teostab kõigi nelja õhuüksuse andmete demultipleksimist ja loob ühtse liidese GCS-ile. Kohustuslikud nõuded on:
1. Liidesed & Sadamad (miinimum):
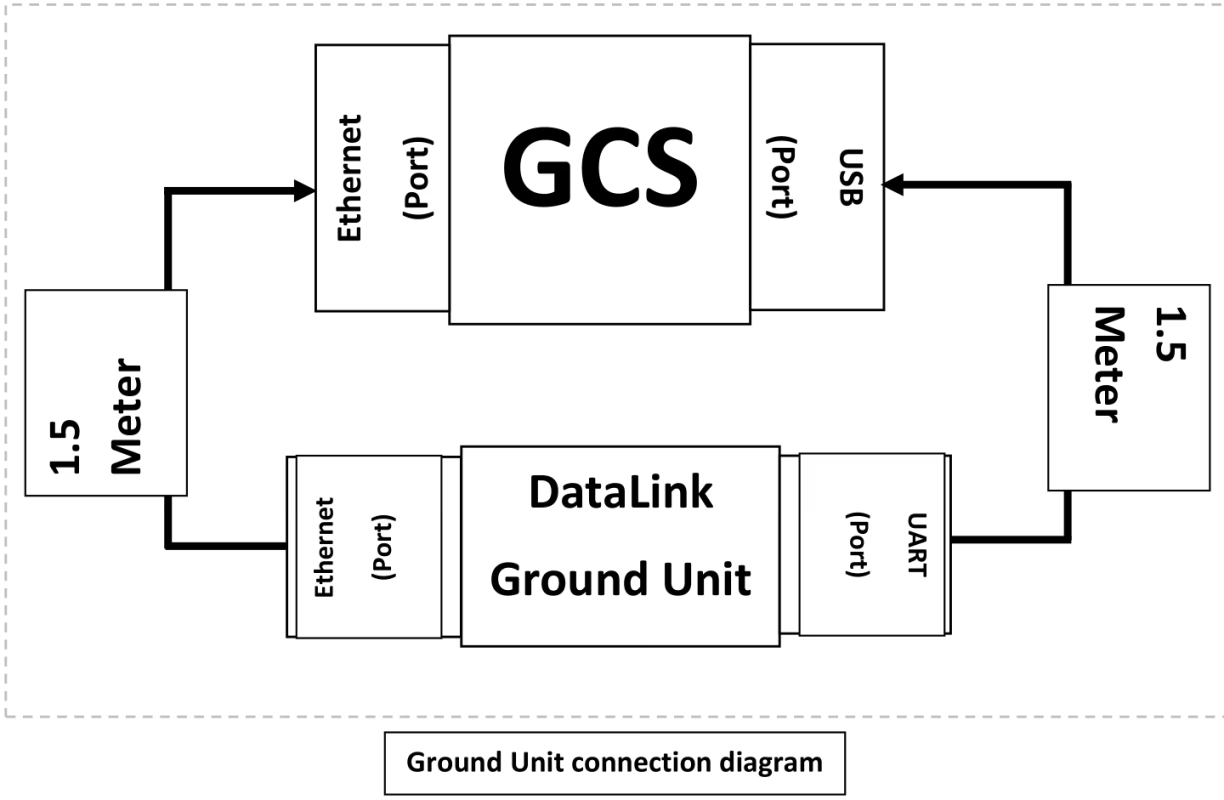
- 1 × UART-port (esitati GCS-ile). Maapealne seade koondab telemeetria vood kõigist neljast õhuüksusest ja esitab need GCS-ile ühe UART/USB-liidesena (nt., maandusseade UART, mis on ühendatud GCS-i USB-liidesega).
- 1 × Etherneti port (esitati GCS-ile). Maapealne seade koondab nelja õhuüksuse kaamera/video- ja andmevood ning esitab need GCS-ile ühtse Etherneti liidesena..
2. Agregatsiooni käitumine:
- Maapealne üksus aktsepteerib nelja sõltumatut sissetulevat andmevoogu (üks igast õhuüksusest) ja demultipleksige need kombineeritud Etherneti voogu ja kombineeritud jadavoogu. GCS-ist’ konfigureerimiseks ja jälgimiseks peab olema ainult üks Etherneti link ja üks UART-link.
- Koondis peab säilitama lähteaadressi, nii saab GCS tuvastada, milline voog millisest linnust pärit on. Maapealne üksus ei tohi kaotada linnu kohta käivat identifitseerimisandmeid.
3. Kaabli ühenduvus (tarnitakse koos maapealse seadmega):
- 1 × UART kaabel (esmane) - pikkus: 400 mm (0.4 m). Kaabel peab võimaldama maandusseadme UART-pordi ühendamist GCS USB-porti (kui maandusseade UART on otsene UART, hankige USB-UART-adapterikaabel). Kaabel peab kandma TX-i, RX, GND ja VCC.
- 1 × Etherneti kaabel (esmane) - pikkus: 400 mm (0.4 m). Kaabel peab olema RJ45 pistikutega varjestatud Cat5e/Cat6 patchkaabel.
- 2 × varukomplektid — kaks täiendavat UART- ja kaks täiendavat Etherneti kaablit, mis tarnitakse maandusseadmega varuosadeks.
4. Elektriline / Protokoll:
- Agregeerimine peab olema Etherneti videokaadrite suhtes läbipaistev; vajaduse korral võib maapealne üksus vood ümber pakkida üheks transpordivooks, kuid peab säilitama ajateabe ja lindude allika identifitseerimise.
Telemeetriline multipleksimine: Maapealne seade multipleksib või paketiseerib telemeetria voogusid üheks UART-vooks selge raami ja valikuliste siltidega, et eristada sõnumeid linnu ID järgi. Multipleksimiseks kasutatav protokoll peab olema dokumenteeritud ja seda peab toetama GCS-tarkvara.
Ühenduvus & Kaabli spetsifikatsioonid
Selles jaotises on loetletud soovitatavad kaabli ja pistiku spetsifikatsioonid, et tagada usaldusväärne jõudlus õhus ja maapinnal.
- Etherneti kaablid (Õhuüksus -> Kaamera ja maapealne seade -> GCS): Standardsed varjestatud Cat5e või Cat6 patchkaablid RJ45 otstega. Kasutage täielikult varjestatud (STP) kaabel, kui installatsioonil on kõrge EMI.
- Ethernet pikkus (Õhk Üksus): 1.0 m ±5%.
- Ethernet pikkus (Maapind Üksus): 400 mm ±5%.
- UART kaablid (Õhuüksus -> FCC telemeetria): 4-juhtkaabel (TX, RX, GND, valikuline RTS/CTS). Pikkus: 1.0 m ±5%.
- UART kaabel (Maapind Üksus -> GCS USB/UART): 400 mm ±5% (lisage USB-UART-adapter, kui GCS seda nõuab).
- Kaabli varjestus ja maandus: Pakkuge ühist maandust ja tagage, et varjestus oleks ühes otsas lõpetatud vastavalt parimale praktikale, et vältida maandussilmusi. Kui on oodata vibratsiooni, kasutage lukustavaid RJ45 või lukustuspistikuid.
Andmeühenduse UART ja CUAV V5+ telemeetriapistikutega liidestamiseks andke adapterkaablid (kui andmesideseade ei avalda ühilduvat pistikut).
- Kus kaamera toetab Power-over-Etherneti (PoE) kuid Datalink Air Unit ei paku PoE-d, pakkuda PoE pihustit.
Funktsionaalne & Protokolli nõuded
Peamised funktsionaalsed nõuded ja soovitused:
- Lindude identifitseerimine: Iga andmevoog (video või telemeetria) PEAB olema märgistatud ainulaadse linnu ID-ga, et GCS saaks vooge sõidukitele kaardistada.
- Multipleksimine Skeem: Maapealne seade rakendab telemeetria jaoks deterministlikku multipleksimisskeemi (UART) võimaldades GCS-il sõnumeid Bird ID abil sõeluda ja suunata.
- Latentsus ja Läbilaskevõime: Süsteem peab minimeerima täiendava koondamislatentsuse.
- Töökindlus: Maapealne üksus peab ühe või mitme õhuüksuse ajutise kadumise korral graatsiliselt hakkama saama ja jätkama ülejäänud voogude edastamist GCS-ile.
- Konfiguratsiooniliides: Esitage konfiguratsioonimeetod (üksikasjalik dokument) linnu ID-de määramiseks, UART edastuskiirused, ja voopõhised prioriteedid.
Esitage küsimus
Teie sõnum on saadetud