UAVデータリンクシステムの概要
の UAVデータリンクシステム 信頼性の高い機能を実現するように設計されています, リアルタイム通信, コントロール, 複数の無人航空機の監視 (無人航空機). このシステムは 4 台の UAV で構成されています, それぞれに装備されている データリンク航空ユニット, ある 飛行制御コンピュータ (FCC, 例えば, 偽 V5+), そしてカメラ/シーカー, 同様に データリンク地上ユニット に接続されています 地上管制局 (GCS).
主な特長
- 構成: 1 地上ユニットと通信中 4 ポイントツーマルチポイント双方向リンクを介した航空ユニット (イーサネット + UART).
- 範囲 & パフォーマンス: ≥ 80 km の見通し線、堅牢なビデオおよびテレメトリーリンク, 1080p ビデオをサポート 30 最大 fps およびテレメトリ/制御データ 921600 bps.
- インターフェース: 航空ユニットが提供するもの 1 FCC テレメトリ用の UART ポートと 1 カメラデータ用のイーサネットポート. 地上ユニットはこれらのストリームを集約し、単一の UART およびイーサネット インターフェイスを GCS に提供します。.
- ケーブル & 配線: ストレート TTL UART 接続により、遅延と複雑さを最小限に抑えます. イーサネット ケーブルは、EMI 保護のためのシールドを備えた標準 Cat5e/Cat6 接続をサポートします。.
- 信頼性 & レイテンシ: ビットエラー率 < 8×10⁻⁸, データ遅延 < 1 MS, パケットロス < 1%, FECあり, CRC, 継続的な運用を保証するための ARQ メカニズム.
- システムの柔軟性: 各データ ストリームには一意の Bird ID がタグ付けされます。, GCS が個々の UAV を識別して管理できるようにする. 1 つ以上の UAV が一時的に接続を失った場合でも、システムは動作を継続します。.
このデータリンク システムにより、UAV 間のシームレスな統合が保証されます。, カメラ, そして地上管制, 軽量化を実現する, リアルタイムのマルチドローン運用のための高性能ソリューション.
データリンク要件ドキュメント
このシステムは 16 基の空中データリンク航空ユニットで構成されています (一羽につき一羽), 単一のデータリンク地上ユニット, および地上管制局 (GCS). 目的はインターフェースを指定することです, ケーブルの長さ, ポート数, サプライヤーから納入されたユニットが既存の FCC と相互運用できるようにするための受け入れテスト (飛行制御コンピュータ), カメラ (探求者), そしてGCS.
間のデータリンクを確立するには、完全なソリューションが必要です。 地面 駅 そして 4 UAV航空 単位. システムは信頼性の高い通信を可能にする必要があります, コントロール, すべての UAV を同時に監視. 詳細な技術要件は以下に記載されています.
概要:
- 構成: 1 × 地上管制装置 (GCU) と通信する 4 × 航空ユニット (のうち)
- 通信タイプ: ポイントツーマルチポイント双方向リンク (イーサネット + UART)
- 範囲: ≥ 80 km 見通し (ロス)
- 動作帯域: 1.4GHz(Lバンド)
- 変調方式: TDD-OFDM / QPSK / 16-QAM
- 電力要件: 動作電圧 (12V), 現在のしきい値 (≤2A)
- 温度範囲: -20℃~75℃
データスループットと帯域幅:
| パラメータ | 要件 | 注意事項 |
| ビデオデータレート (求道者ごとに) | 5 – 9 Mbps | 1080p@ 30 fps H.264/265 圧縮 |
| テレメトリー + コントロール (FCCによる) | 200 – 300 kbps | UARTベースの双方向制御データ |
| 総ビデオ スループット (4 のうち) | 24 – 36 Mbps | 結合ビデオアップリンク |
| 集約テレメトリー/制御 | 1 Mbps | 動画に比べれば微々たるもの |
| 必要なアップリンク帯域幅の合計 | ≥ 36 Mbps | と 20% FEC + オーバーヘッド ≈ 42 Mbps |
レイテンシーと品質の要件:
| パラメータ | 要件 | 注意事項 |
| ビットエラー率 | < 8×10⁻⁸ | 最大射程時 |
| データ遅延 | < 1MS | リアルタイムのシーカー操作とデータ送信に必要 |
| パケットロス | < 1% | FECあり + ARQ メカニズム |
| エラー訂正 | FEC + CRC + ARQ | テレメトリーの信頼性のために必須 |
リンクバジェット & RFパラメータ:
| パラメータ | ターゲット 価値 | 注意事項 |
| 送信電力 (航空ユニット) | 4 – 5 W | – |
| 送信電力 (地上ユニット) | 4 – 5 W | – |
| アンテナ利得 (航空ユニット) | >3dB | アンテナパターン: 等方性 |
| アンテナ利得 (地上ユニット) | 12 – 18 dB | 指向性アンテナ |
| 受信感度 | –103dBm @10MHz | 10⁻⁵ BER の場合 |
| リンクマージン@ 80 km | > 10 dB | 堅牢なビデオを保証 + データリンク |
注記:
- CUAV V5+ フライト コントローラーと外部周辺機器間のシームレスな統合用, UART 織機が ダイレクトかつシンプルな配線構造. 具体的には, UART ポートからの織機は、 追加のコンバータや中間ボードを導入することなく、単一の直線接続が可能. これにより、潜在的な障害点が最小限に抑えられます, レイテンシを短縮します, 軽量で信頼性の高い配線アーキテクチャを保証します。.
- さらに, 織機はトランジスタ - トランジスタ ロジックで動作する必要があります (TTL) 電圧レベル, V5+ フライト コントローラーは TTL UART 経由で通信するため. TTLからの逸脱 (RS-232 または RS-485 レベルなど) 外部レベルシフタまたはコンバータが必要になります, これは直接織機の要件に反します。. TTL規格に準拠することで, 信号の互換性は維持されます, 確保する:
- V5+ と接続されたモジュール間の直接通信.
- コンバーターやトランスレーターを排除することでハードウェアの複雑さを軽減.
- 軽量化と信頼性の向上, 信号経路に含まれるコンポーネントが少なくなるため、.
- シグナルインテグリティの向上, 追加の変換ステージによりノイズやタイミングの不一致が発生する可能性があるため.
- さらに, 織機はトランジスタ - トランジスタ ロジックで動作する必要があります (TTL) 電圧レベル, V5+ フライト コントローラーは TTL UART 経由で通信するため. TTLからの逸脱 (RS-232 または RS-485 レベルなど) 外部レベルシフタまたはコンバータが必要になります, これは直接織機の要件に反します。. TTL規格に準拠することで, 信号の互換性は維持されます, 確保する:
結論は,織機の設計では、TTL 電圧で動作するストレート UART ワイヤリング ハーネスを厳密に提供する必要があります。,CUAV V5+電気仕様に準拠し、航空機用途での最適なパフォーマンスを保証します.
システム概要:
システムの概要説明:
- 4 機の UAV, それぞれに装備されている:
- 1 × データリンク航空ユニット
- 1 × FCC (飛行制御コンピュータ, 例えば, 偽 V5+)
- 1 × シーカー / カメラ
- 1 × 地上管制局に接続されたデータリンク地上ユニット (GCS).
データの流れ (概要): 各カメラからのビデオおよびセンサー データは、カメラのイーサネット ポートを介して、関連するデータリンク航空ユニットに提供されます。. FCC と航空ユニット間の遠隔測定および制御データは UART リンク経由で伝送されます. データリンク航空ユニットは、これらのストリームをデータリンク経由で地上ユニットに送信します。; 地上ユニットはストリームを逆多重化し、単一のイーサネット ストリームとして GCS に提供します。 (カメラのビデオとデータ) そしてシングルシリアル (UART/USB) テレメトリストリーム.
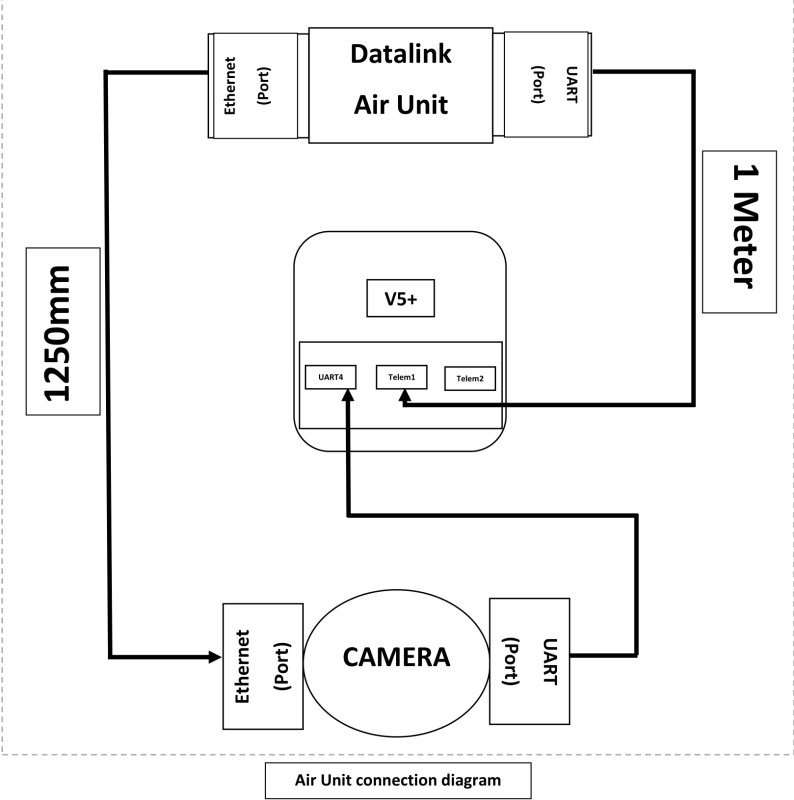
航空ユニットの要件:
各データリンク航空ユニット (UAVごとに1つ) 以下の必須要件を満たさなければなりません:
1. インターフェース & ポート (最小):
- 1 × UARTポート (最小). このポートは、FCC へのテレメトリ/制御接続に使用されます。 (テレメトリ ポート Telem1 / FCC の Telem2).
- 1 × イーサネットポート (最小). このポートは、カメラ/シーカーのイーサネット データを受信するために使用されます。.
2. ケーブル接続 (AirUnitに同梱されています):
- 1 ×UARTケーブル (主要な) - 長さ: 1.0 メートル (±5%). ケーブルはTXを伝送する必要があります, RX, GNDとVCC. ケーブルは、一方の端がデータリンク UART コネクタ、もう一方の端が FCC テレメトリ コネクタに一致するように終端する必要があります。.
- 1 × イーサネットケーブル (主要な) - 長さ: 1.0 メートル (±5%). ケーブルは、RJ45 コネクタを備えた標準のシールド付き Cat5e または Cat6 パッチ ケーブルである必要があります。.
- 2 × スペアセット (航空ユニットあたり) — つまり, 追加の 2 本の UART ケーブルと 2 本の追加のイーサネット ケーブルが各航空ユニットに付属するものとします (ユニットごとに供給される合計 = 3 UARTケーブル, 3 イーサネットケーブル).
3. 機械式 & 物理的な:
- ケーブルは色分けする必要があります (推奨) ピン配列が対称でない場合は、明確な方向性マークが付いています。.
4. 電気 / プロトコル:
UART: 少なくとも最大で一般的なボーレートをサポート 921600 bps. ユーザーに提供する- 設定可能な UART パラメータ.
イーサネット: 少なくともサポートする 100 Mbps動作 (ギガビットが好ましい). 一般的なトランスポートプロトコルをサポート (UDP, ビデオ用の RTSP と制御用の UDP) — 特定のプロトコルの選択は構成可能である必要があります.
地上ユニットの要件:
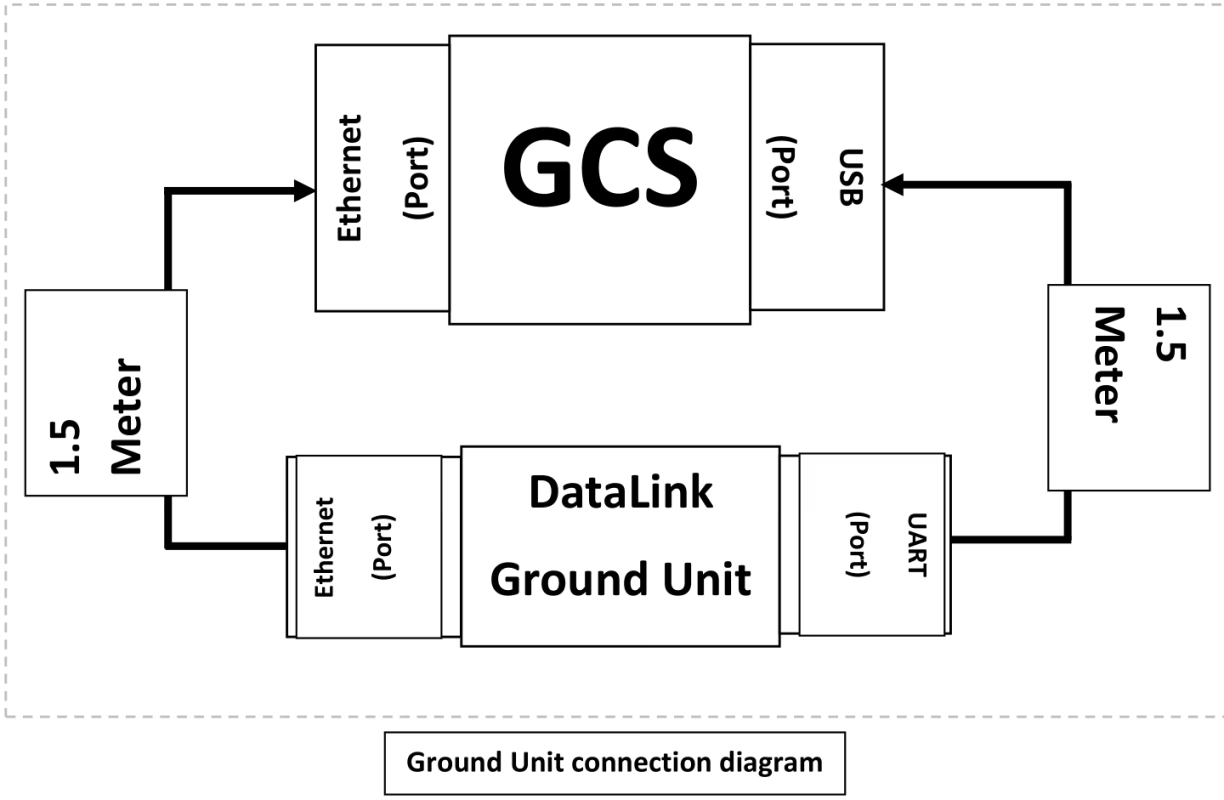
地上ユニットは、4 つの航空ユニットすべてからのデータの逆多重化を実行し、GCS への統一インターフェイスを提供します。. 必須要件は、:
1. インターフェース & ポート (最小):
- 1 × UARTポート (GCSに提出). 地上ユニットは、4 つの航空ユニットすべてからのテレメトリ ストリームを集約し、単一の UART/USB インターフェイスとして GCS に提示します。 (例えば, GCS の USB インターフェイスに接続された地上ユニット UART).
- 1 × イーサネットポート (GCSに提出). 地上ユニットは、4 つの航空ユニットからのカメラ/ビデオおよびデータ ストリームを集約し、それらを単一のイーサネット インターフェイスとして GCS に提供します。.
2. 集約動作:
- 地上ユニットは 4 つの独立した受信データ ストリームを受け入れる必要があります (各航空ユニットから 1 つ) そしてそれらを結合されたイーサネット ストリームと結合されたシリアル ストリームに逆多重化します。. GCSから’ 観点からは、設定および監視するイーサネット リンクと UART リンクは 1 つだけである必要があります.
- 集約ではソースアドレス指定を保持する必要がある, これにより、GCS はどのストリームがどの Bird からのものかを識別できるようになります。. 地上ユニットは鳥ごとの識別情報を失わないようにしてください.
3. ケーブル接続 (地上ユニットに付属):
- 1 ×UARTケーブル (主要な) - 長さ: 400 mm (0.4 メートル). ケーブルは地上ユニットの UART ポートから GCS USB ポートへの接続を可能にするものとします。 (地上ユニット UART が直接 UART の場合, USB-UARTアダプターケーブルを提供します). ケーブルはTXを伝送する必要があります, RX, GNDとVCC.
- 1 × イーサネットケーブル (主要な) - 長さ: 400 mm (0.4 メートル). ケーブルは、RJ45 コネクタ付きのシールドされた Cat5e/Cat6 パッチ ケーブルである必要があります。.
- 2 × スペア セット — 地上ユニットに予備として提供される 2 本の追加 UART ケーブルと 2 本の追加イーサネット ケーブル.
4. 電気 / プロトコル:
- アグリゲーションは、ビデオのイーサネット フレームに関して透過的でなければなりません; 必要に応じて、地上ユニットはストリームを単一のトランスポート ストリームに再パッケージ化できますが、タイミング情報と鳥ごとのソース識別を保持する必要があります。.
テレメトリ多重化: 地上ユニットは、鳥 ID によってメッセージを区別するためのクリア フレーミングとオプションのタグを使用して、テレメトリ ストリームを単一の UART ストリームに時間多重化またはパケット化する必要があります。. 多重化に使用されるプロトコルは文書化され、GCS ソフトウェアによってサポートされている必要があります。.
接続性 & ケーブル仕様
このセクションでは、航空機および地上環境で信頼性の高いパフォーマンスを確保するために推奨されるケーブルとコネクタの仕様を示します。.
- イーサネットケーブル (航空ユニット -> カメラおよび地上ユニット -> GCS): RJ45 終端を備えた標準シールド Cat5e または Cat6 パッチ ケーブル. 完全にシールドされた状態で使用してください (STP) EMIが高い設置環境の場合はケーブル.
- イーサネット 長さ (空気 ユニット): 1.0 m±5%.
- イーサネット 長さ (地面 ユニット): 400 mm±5%.
- UARTケーブル (航空ユニット -> FCCテレメトリ): 4-導体ケーブル (テキサス州, RX, GND, オプションの RTS/CTS). 長さ: 1.0 m±5%.
- UART ケーブル (地面 ユニット -> GCS USB/UART): 400 mm±5% (GCS で必要な場合は USB-UART アダプタを含めます).
- ケーブルのシールドとアース: グランド ループを避けるためのベスト プラクティスに従って、共通のグランドを提供し、シールドが片端で終端されていることを確認します。. 振動が予想される場合は、ロック式 RJ45 またはラッチ式コネクタを使用してください.
データリンク UART を CUAV V5+ テレメトリ コネクタに接続するためのアダプタ ケーブルを提供します (データリンク ユニットが互換性のあるコネクタをネイティブに公開していない場合).
- カメラが Power-over-Ethernet をサポートしている場所 (PoE) ただし、Datalink Air Unit は PoE を供給しません, PoE インジェクターを提供する.
機能的 & プロトコル要件
主要な機能要件と推奨事項:
- 鳥ごとの識別: 各データストリーム (ビデオまたはテレメトリー) GCS がストリームを車両にマッピングできるように、一意の Bird ID をタグ付けする必要があります。.
- 多重化 スキーム: 地上ユニットはテレメトリ用に決定論的な多重化スキームを実装するものとします。 (UART) GCS が Bird ID によってメッセージを解析してルーティングできるようにする.
- レイテンシ そして スループット: システムは追加の集約遅延を最小限に抑える必要があります.
- 信頼性: 地上ユニットは、1 つ以上の航空ユニットの一時的な喪失を適切に処理し、残りのストリームを GCS に提供し続けなければなりません。.
- 設定インターフェース: 設定方法を提供する (詳細な文書) 鳥IDを設定するには, UARTのボーレート, ストリームごとの優先順位.
質問する
ご回答をありがとうございました。 ✨